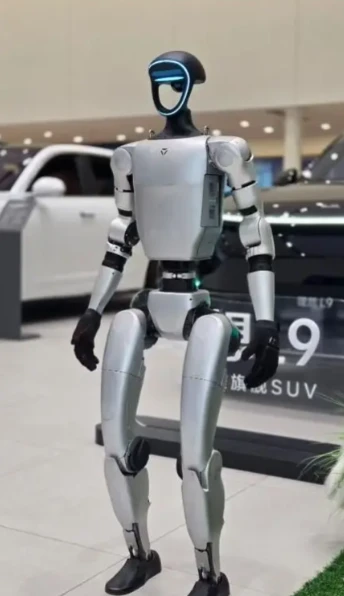
در توسعه ربات ها، یک فناوری اصلی بسیار مهم است: استفاده از یاتاقان ها در زمینه ربات انسان نما. به عنوان یکی از اجزای اصلی ربات های انسان نما، یاتاقان ها تقریباً 5.5٪ از ارزش اجزای اصلی را تشکیل می دهند. انواع مختلف یاتاقان ها در قسمت های مختلف ربات نقش بی بدیلی ایفا می کنند.
Ⅰ بلبرینگ در کاهنده ها
کاهنده مکانیزم اصلی انتقال نیرو در یک ربات انسان نما است که با مفصل انسان قابل مقایسه است. کاهنده دقیق یک وسیله میانی است که منبع تغذیه و محرک را به هم متصل می کند. عملکرد آن کاهش سرعت بالای سروو موتور، تقویت گشتاور اصلی سروو موتور از طریق نسبتهای کاهش دنده، و ارائه استحکام بالا و موقعیتیابی با دقت بالا است. کاهندههای ربات انساننما عمدتاً شامل کاهندههای هارمونیک، کاهندههای RV و کاهندههای سیارهای هستند. انواع مختلف کاهنده نیازهای متفاوتی برای یاتاقان دارند:
1. بلبرینگ کاهنده RV:
کاهندههای RV، که به عنوان کاهندههای بردار دوار نیز شناخته میشوند، شامل یک کاهنده چرخ دنده سیارهای جلویی-و یک کاهنده چرخدار چرخشی مرحلهای عقب- هستند. این روش انتقال یک پیشرفت بیشتر بر اساس فنآوری انتقال سیارهای پین{3}}پندول کلاسیک است. مزایای متعددی مانند اندازه جمع و جور، سبک وزن، نسبت انتقال گسترده، عمر طولانی، تعمیر و نگهداری دقیق پایدار، راندمان بالا و عملکرد انتقال صاف را ترکیب می کند.
کاهنده RV از سه نوع بلبرینگ استفاده میکند: یک-بلبرینگ تماس زاویهای نازک برای یاتاقان اصلی (شفت خروجی)، یک غلتک مخروطی نازک-برای موقعیتیابی محور غیرمرکز و پشتیبانی از بدنه اصلی، یک غلتک استوانهای (غلتک سوزنی) برای تکیه گاه سیکلوئیدی، a. بلبرینگ شیار عمیق دیواره نازک-برای پشتیبانی از چرخ دنده.

2. بلبرینگ کاهنده هارمونیک
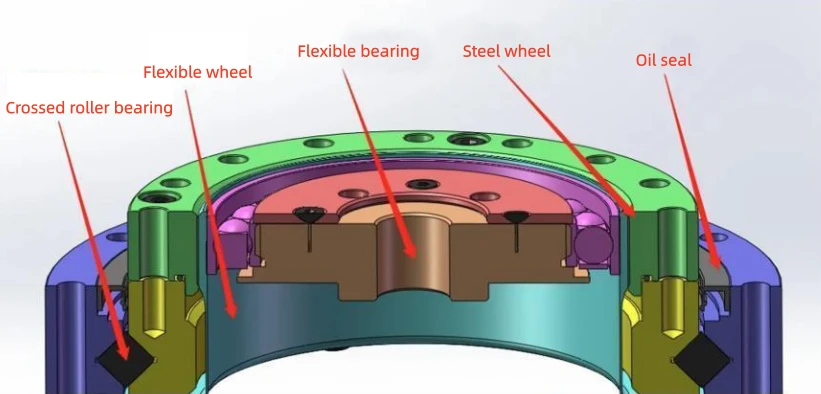
مفاصل چرخشی ربات ها عمدتاً از کاهنده هارمونیک استفاده می کنند. تکنولوژی ساخت آنها بر اساس انتقال هارمونیک است. کاهنده هارمونیک یک سیستم انتقال مکانیکی است که از چهار جزء اصلی تشکیل شده است: یک مولد موج (بلبرینگ انعطاف پذیر)، بلبرینگ غلتکی متقاطع (برینگ صلب)، یک چرخ دنده انعطاف پذیر با یک حلقه چرخ دنده خارجی (چرخ انعطاف پذیر)، و یک چرخ دنده صلب (چرخ صلب).
① غلتک متقاطع
سریهای مختلفی از یاتاقانهای غلتک متقاطع برای کاهندههای هارمونیک وجود دارد که میتوانند بارهای چند جهته را تحمل کنند و دقت و استحکام بالایی را ارائه میدهند. رولربرینگ های متقاطع که به طور خاص برای کاهنده های هارمونیک طراحی شده اند را می توان بر اساس محیط کاربردی آنها به دو دسته اصلی تقسیم کرد: آنهایی که دارای یک حلقه بیرونی تقسیم شده و آنهایی که دارای یک حلقه داخلی یکپارچه هستند. عناصر غلتشی این بلبرینگ ها غلتک های استوانه ای هستند که با زاویه 90 درجه عمود در یک راهروی V شکل قرار گرفته اند. این طراحی به یاتاقان اجازه می دهد تا به طور همزمان بارها را از جهات مختلف از جمله لنگرهای محوری، شعاعی و واژگونی تحمل کند. علاوه بر این، این بلبرینگها دقت بالا، استحکام بالا و ظرفیت تحمل بار مرکب عالی- را نشان میدهند که آنها را جزء ضروری کاهندههای هارمونیک میسازد.
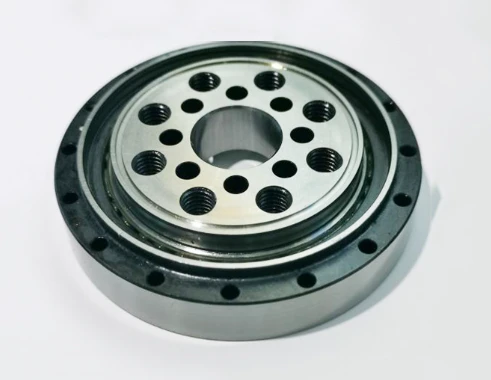
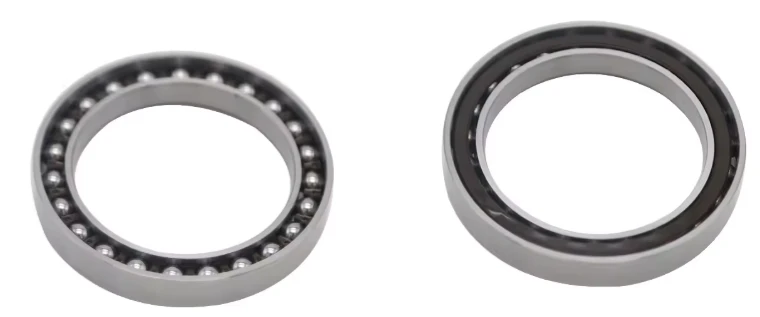
② یاتاقان های انعطاف پذیر یاتاقان های انعطاف پذیر که به طور خاص برای کاهنده هارمونیک طراحی شده اند با یاتاقان های سنتی متفاوت هستند. آنها بلبرینگهای نازک-با یک حلقه بیرونی نازکتر هستند که آنها را مستعد تغییر شکل شعاعی میکند. با وجود دیوارههای نازکشان، بسیار انعطافپذیر هستند و از مواد با کیفیت-برای اطمینان از عملکرد پایدار استفاده میکنند. این یاتاقانهای انعطافپذیر برای کاهندههای هارمونیک دارای ظرفیت تحمل{5} عالی تنش هستند. آنها به طور موثر تنش های خمشی و گشتاور متناوب را تحمل می کنند و با وجود طراحی دیواره نسبتا نازک خود، درجه ای از انعطاف پذیری را در تعامل خود با بادامک ها حفظ می کنند. هر دو حلقه داخلی و خارجی، و همچنین عناصر نورد، از فولاد کروم دار با کیفیت بالا- با کیفیت بالا ساخته شده اند و مجهز به یک نگهدارنده نایلونی یکپارچه هستند که عملکرد پایدار و کارآمد یاتاقان را در بخش مولد هارمونیک کاهنده هارمونیک تضمین می کند.
کاهنده های هارمونیک معمولا از یک غلتک متقاطع و یک بلبرینگ انعطاف پذیر استفاده می کنند.
3. کاهنده دنده سیاره ای
کاهنده دنده سیاره ای کارآمدترین ساختار انتقال دنده است. مکانیزم انتقال چرخ دنده سیاره ای عمدتاً از چرخ دنده های سیاره ای، یک حامل سیاره و یک چرخ دنده خورشیدی تشکیل شده است. در یک کاهنده سیاره ای دقیق، یک محرک اصلی مانند یک موتور سروو معمولاً چرخ دنده خورشیدی را به چرخش در می آورد. اتصال چرخ دنده خورشیدی با چرخ دنده های سیاره ای، چرخ دنده های سیاره ای را به چرخش سوق می دهد. همزمان، چون طرف دیگر چرخ دنده سیاره ای با چرخ دنده حلقه ای روی دیواره داخلی محفظه کاهنده مشبک می شود، چرخ دنده های سیاره ای که با چرخش خود به حرکت در می آیند، در همان جهت چرخش چرخ دنده خورشیدی روی چرخ دنده حلقه می چرخند و یک حرکت "انقلابی" به دور چرخ دنده خورشیدی ایجاد می کنند. تفاوت در تعداد دندانه ها بین چرخ دنده خورشیدی و چرخ دنده حلقه باعث کاهش سرعت می شود.
کاهنده سیارهای، چرخش سرعت بالای موتور را به خروجی گشتاور کم-سرعت، بالا{{2} تبدیل میکند، که برای نیازهای انتقال بخشهای غیردقیق{{4} روباتها، مانند اندامهای تحتانی (مانند مفاصل لگن و زانو) مناسب است. با راندن چرخ دنده های سیاره ای به چرخش و چرخش در چرخ دنده خورشیدی، قدرت در نهایت توسط حامل سیاره تولید می شود. دارای ساختار ساده، هزینه کم و ظرفیت باربری بالا-.
با در نظر گرفتن ربات Tesla Optimus Gen-2 به عنوان مثال، کاهنده سیاره ای آن از بلبرینگ های شیار عمیق و غلتک های سوزنی استفاده می کند. بلبرینگ های شیار عمیق برای تحمل بارهای شعاعی و محوری کوچکتر استفاده می شوند، در حالی که بلبرینگ های غلتکی سوزنی برای مقاومت در برابر بارهای شعاعی عظیم ایجاد شده توسط چرخ دنده های سیاره ای هنگام چرخش با سرعت بالا استفاده می شوند.

II. یاتاقان های دیگر در ربات های انسان نما
1. محرک های خطی: چهار{1}}بیبرینگ تماس نقطه ای
چهار{0}}بلبرینگ تماسی از بلبرینگ استفاده میکنند که در آن توپهای فولادی بلبرینگ در چهار نقطه با حلقههای داخلی و خارجی تماس پیدا میکنند و به حالت تماس دو نقطهای میرسند. این به آنها اجازه می دهد تا بارهای محوری دو طرفه و نسبت خاصی از بارهای شعاعی را تحمل کنند. طراحی حلقه داخلی کامپوزیت توپ های بیشتری را در خود جای می دهد و ظرفیت باربری- را افزایش می دهد. ساختار شکاف نصب را تسهیل می کند و برای اتصالات فضایی{5}محدود مناسب است. زاویه تماس معمولاً 35 درجه یا 45 درجه است، با فاصله محوری کوچک، بنابراین محدودیت سرعت و سفتی بالا را فراهم می کند.
یاتاقانهای تماسی چهار نقطهای معمولاً در اتصالات دوار و محرکهای خطی به همراه بلبرینگهای غلتکی متقاطع برای دستیابی به حرکت با دقت بالا استفاده میشوند.

2. یاتاقانهای مفصلی-خود روانکننده: یاتاقانهای خود روانکننده به حرکت اصطکاک کم- از طریق مواد کامپوزیت دو فلزی یا روانکنندههای جامد، با ضریب اصطکاک کمتر از 0.08 دست مییابند، در حالی که دارای مقاومت سایشی بالایی هستند (عمر کاری بیش از 10،0). در روباتهای انساننما، آنها عمدتاً در ماژولهای مشترک استفاده میشوند که دارای عملکرد رایگان- تعمیر و نگهداری، ظرفیت بار بالا و طول عمر طولانی هستند که الزامات حرکات با فرکانس بالا و دقت سطح میکرونی را برآورده میکنند. برای مثال، یاتاقانهای کشویی روانکننده چانگشنگ در ماژولهای مشترک رباتهای انساننمای Unitree Robotics اعمال شدهاند و به ضریب نفوذ بیش از 80 درصد رسیدهاند.
سایر کاربردهای بلبرینگهای{0}}خود روانکننده در روباتها:
مجموعه دندههای کاهنده: مطابق با الزامات انتقال دقیق{{0} بالا و تضمین ثبات حرکت.
اتصالات مشترک: تحمل بارهای سنگین و کارکرد با سرعت{0} بالا، کاهش مصرف انرژی.
سیستمهای درایو پیچ: انطباق با دقت حرکت در سطح میکرونی، بهبود انعطافپذیری کلی.
خلاصه: در هرم فناوری رباتهای انساننما، یاتاقانها، هرچند کوچک، هستهای مهم هستند که لایههای بالایی و پایینی را به هم متصل میکنند. این فقط یک اتصال دهنده فیزیکی نیست، بلکه یک توانمندکننده عملکرد نیز می باشد، اهمیت آن در سه جنبه آشکار می شود: ** سنگ بنای دقت حرکت:** بلبرینگ های{1}}دقت و استحکام بالا، صافی، دقت و پایداری هر حرکت ربات را تضمین می کند. از دستکاری ریز-دستهای ماهر گرفته تا پشتیبانی قدرتمند مفاصل پا، حتی خطاهای جزئی در یاتاقانها تقویت میشوند و مستقیماً عملکرد حرکتی کلی ربات را تعیین میکنند.
**ضمانت بار-ظرفیت باربری و طول عمر:** روبات های انسان نما باید بارهای چند بعدی پیچیده را در محیط های پویا تحمل کنند. بلبرینگهای تماس زاویهدار نازک، یاتاقانهای غلتکی متقاطع، و دیگر طرحهای سبک وزن، قابلیتهای ضد{4}}خستگی عالی و استحکام خستگی را ارائه میکنند و سنگ بنای عملکرد بلندمدت و قابل اعتماد ربات را تشکیل میدهند.
**کلید کارایی انرژی و یکپارچهسازی:** یاتاقانهای اصطکاک کم-تلفات نیرو را کاهش میدهند، کارایی انرژی را بهبود میبخشند و بهطور غیرمستقیم استقامت ربات را افزایش میدهند. به طور همزمان، ظهور یاتاقانهای فشرده (مانند بلبرینگهای چهار نقطهای) باعث صرفهجویی در فضای ارزشمند در طراحی مفصل ربات میشود و درجه بالاتری از یکپارچگی را ممکن میسازد.